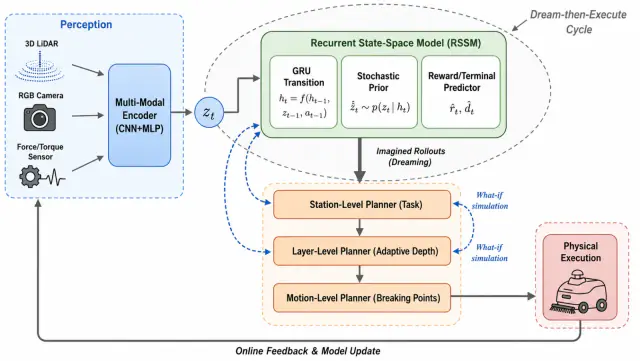
基于世界模型的机器人规划流程
一张方法示意图,展示学习型机器人控制器从感知、潜在状态、规划到动作执行和安全反馈的完整链路。
- 学科
- 计算机科学
- 风格
- 扁平示意
- 模型
- Paper Banana
- 画幅比例
- 16:9
提示词
Draw a publication-ready workflow for world-model robotic planning, showing perception, latent state, planning, action, feedback, and safety checks.